從汽車、無人機到機器人的重要介面CAN Bus
在現代嵌入式系統中,單一MCU往往不再負責所有控制工作。無論是汽車、無人機,還是自主移動機器人,系統內部通常包含多個控制器與感測模組,需要持續交換運作狀態及控制指令。例如,機器人的主控制器需要取得馬達轉速、電池狀態與關節位置,車用ECU需要交換車速、煞車及動力系統資訊,無人機的飛控系統則可能需要與馬達控制器、電源模組及其他周邊設備通訊。
當這些裝置同時傳送訊息時,如何避免資料衝突,並確保重要控制指令能優先傳送?這正是 CAN Bus(Controller Area Network)被廣泛應用的原因之一。
CAN Bus是什麼?為什麼適合多節點控制系統?
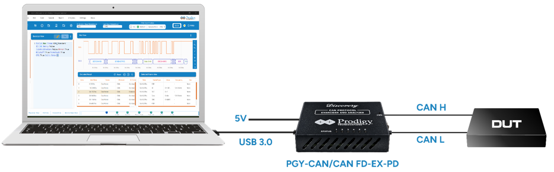
CAN Bus最初由Bosch為車用電子系統開發,目的是減少車內控制器之間複雜的點對點配線,讓多個ECU能透過共用匯流排交換資料。相較於一般點對點通訊方式,CAN Bus具有幾項重要特色:
🟣多主節點通訊(Multi-Master):不需要由單一主控制器依序發起所有通訊,各節點可在匯流排空閒時主動傳送訊息。
🟣訊息優先權仲裁(Arbitration):當多個節點同時嘗試傳輸時,透過訊息識別碼決定優先順序,避免仲裁過程破壞勝出訊息。
🟣差動訊號傳輸:透過CAN_H與CAN_L進行通訊,有助於降低電磁干擾對訊號的影響。
🟣錯誤偵測與處理:具備CRC、ACK、錯誤計數及錯誤狀態管理機制,協助系統辨識通訊異常。
這些特性使CAN Bus不只適用於車用電子,也適合需要分散式控制的工業設備、移動機器人及部分無人機系統。
三大應用:CAN Bus如何連接不同控制模組?
1. 車用電子:讓不同ECU交換控制資訊
現代汽車系統包含動力、煞車、車身控制、電池管理等多種電子控制單元。CAN Bus可用於這些ECU之間的狀態與控制訊息交換,例如車速、電池狀態、馬達控制及故障診斷資訊。對車用工程師而言,除了確認ECU能否正常通訊,也需要檢查多節點同時傳輸時的仲裁、錯誤處理與訊息時序。
2. 無人機:連接飛控、馬達與電源管理模組
在採用CAN架構的無人機系統中,飛行控制器可能透過CAN Bus與智慧型馬達控制器、電源管理模組及周邊感測設備交換資料。
例如:
🔵飛控系統傳送控制命令
🔵馬達控制器回報轉速與運作狀態
🔵電源模組提供電壓、電流及電池資訊
🔵周邊節點回報設備狀態或故障資訊
當多個節點同時運作時,工程師需要確認控制訊息能否依照預期優先順序傳送,以及通訊異常時各節點的反應。
3. 機器人:多軸馬達與感測器的協同控制
對自主移動機器人(AMR)、機器手臂及部分人形機器人而言,系統可能包含多組馬達驅動器、關節控制器與感測模組。CAN Bus可用於傳輸馬達控制命令、位置回授、運作狀態與故障資訊。例如,當機器人同時控制多個關節時,主控制器需要持續接收各軸的位置與狀態資訊,並傳送下一步的控制命令。
若通訊出現延遲、訊息遺失或節點進入錯誤狀態,就可能影響控制迴路的表現。因此,工程師需要觀察的不只是資料有沒有傳出去,更包括訊息何時傳送、是否正確接收,以及發生錯誤時系統如何反應。
從Classical CAN、CAN FD到CAN XL:三代規格有什麼不同?
隨著控制系統需要交換更多資料,CAN技術也持續演進。
🟢Classical CAN適合傳統控制訊息交換,架構成熟且應用廣泛。
🟢CAN FD增加單一訊框的資料負載,並可在資料階段使用較高的傳輸速率,提升資料交換效率。
🟢CAN XL則進一步擴大資料負載與傳輸能力,面向新一代車用網路及高資料量通訊需求。
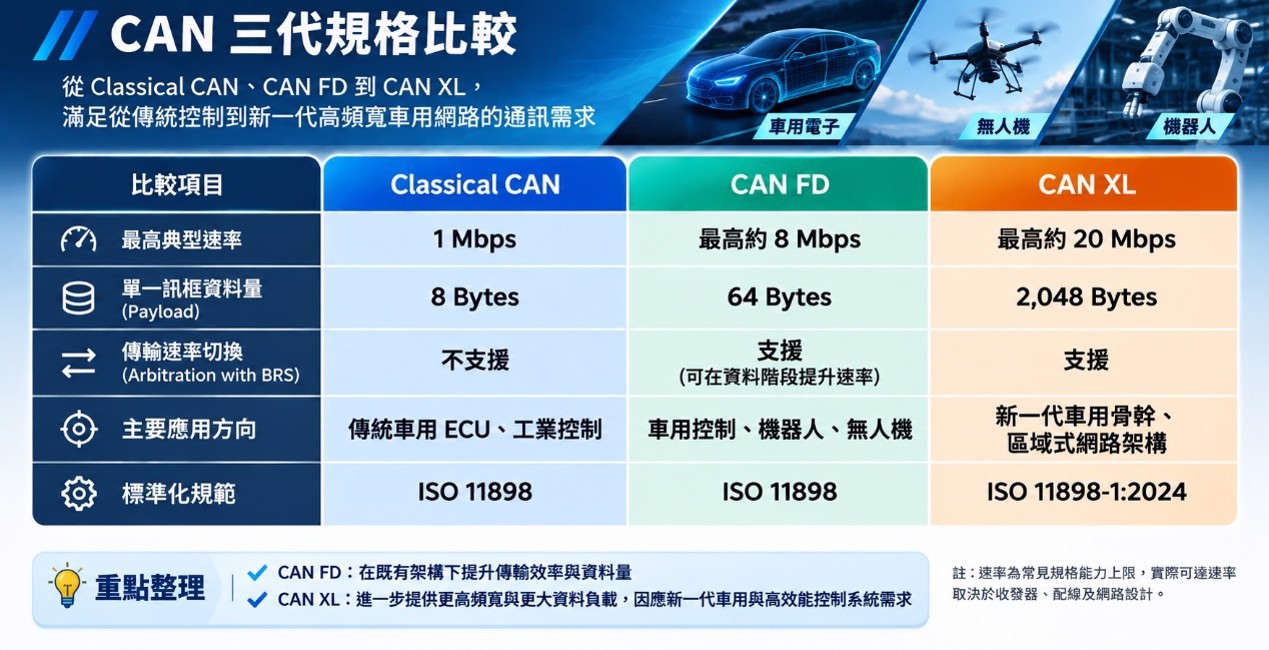
三代CAN技術並非單純的新舊替代關係,而是對應不同的資料量、成本與控制需求。對多數嵌入式控制系統而言,Classical CAN與CAN FD仍是重要的驗證對象,CAN XL則代表更高資料負載的技術發展方向。
CAN Bus能正常傳輸,為什麼還需要Protocol Analyzer?
在實際開發中,CAN通訊問題不一定會造成整個系統立即停止運作。例如以下的幾種狀況:
🟠多節點訊息仲裁,當多個ECU或馬達控制器同時發送訊息時,是否因優先權與匯流排負載造成特定訊息等待時間增加?
🟠偶發性通訊錯誤,當線路受到雜訊干擾、終端阻抗不匹配或節點設定異常時,是否出現Error Frame、重傳或Bus-Off?
🟠CAN FD傳輸設定問題,當系統切換到較高資料階段速率時,是否出現位元時序、取樣點或節點相容性問題?
🟠控制器與韌體整合,當訊息識別碼、資料內容或傳送週期不符合預期時,如何確認問題發生在哪個通訊環節?
這些問題往往無法只靠確認設備是否正常運作來判斷。
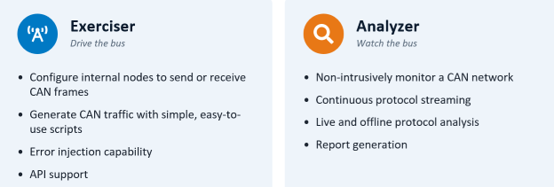
工程師需要透過 CAN Protocol Analyzer 擷取訊框、分析識別碼與資料內容,並觀察傳輸時序及錯誤事件,才能進一步定位異常來源。
Prodigy CAN Bus協定分析與測試方案
對於車用ECU、無人機控制器與機器人系統開發,協定分析工具可協助工程師完整觀察CAN封包與資料交換內容,藉此分析不同節點的訊息傳輸時序,讓工程師可以追蹤錯誤事件及異常通訊行為,讓工程師更有效率的比對控制器與韌體在不同測試條件下的反應。
Prodigy Technovations提供嵌入式通訊協定分析與測試方案,協助工程師提升控制系統的驗證與除錯效率。
可靠的控制系統,從可靠的通訊驗證開始
從傳統汽車ECU到無人機、AMR與多軸機器人,CAN Bus已成為許多分散式控制系統的重要通訊選擇。隨著CAN FD與CAN XL技術持續演進,工程師除了需要了解傳輸速度與資料負載的差異,更需要確認多節點通訊、訊息仲裁及錯誤處理是否符合系統需求。選擇適合的CAN通訊架構只是第一步,透過協定分析與實際驗證,才能更深入掌握控制系統的通訊行為。
專注誠芯,成就技術